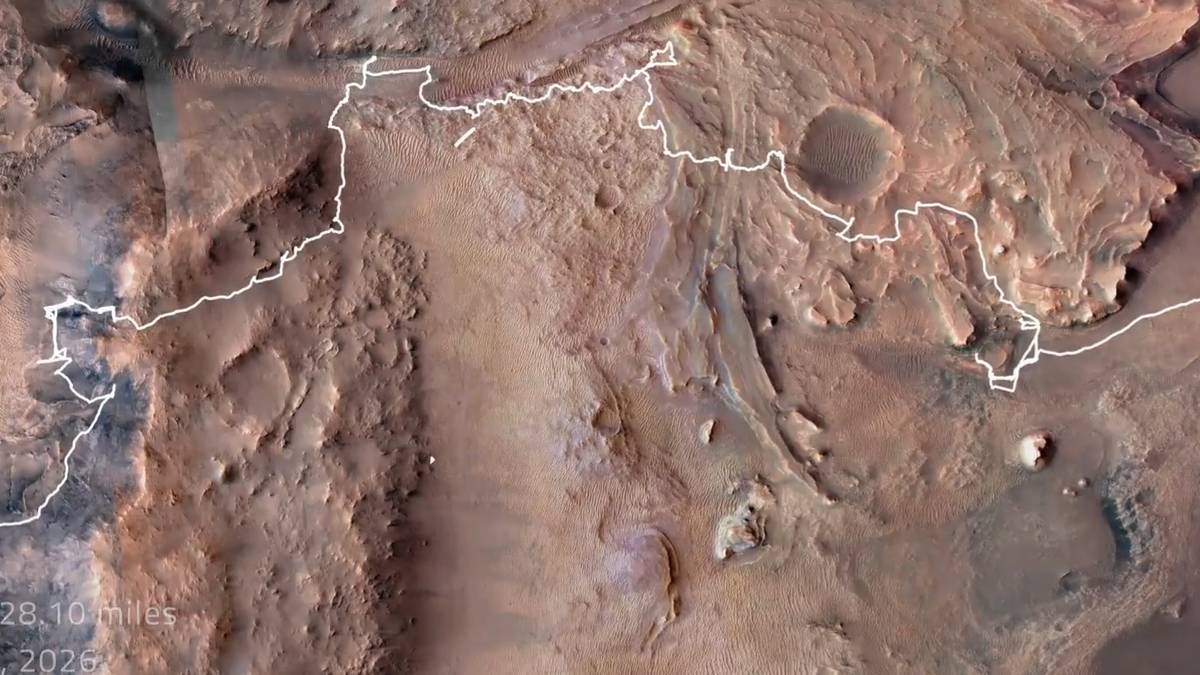
ಮಂಗಳ ಗ್ರಹದ ಮೇಲೆ ಸಂಚರಿಸುವ ನಾಸಾದ ಪರ್ಸಿವಿಯರೆನ್ಸ್ ರೋವರ್ ಹೊಸ ಮೈಲಿಗಲ್ಲು ಸ್ಥಾಪಿಸಿದೆ. ಭೂಮಿಯ ಹೊರಗಿನ ಮತ್ತೊಂದು ಗ್ರಹದಲ್ಲಿ ಯಾವುದೇ ವಾಹನ ಕ್ರಮಿಸಿದ ಅತಿ ಹೆಚ್ಚು ದೂರದ ದಾಖಲೆಯನ್ನು ಈ ರೋವರ್ ತನ್ನದಾಗಿಸಿಕೊಂಡಿದೆ. 2026ರ ಅಕ್ಟೋಬರ್ 11ರಂದು ಪರ್ಸಿವಿಯರೆನ್ಸ್ ಒಟ್ಟು 45.22 ಕಿಲೋಮೀಟರ್ ದೂರ ಕ್ರಮಿಸುವ ಮೂಲಕ ನಾಸಾದ ಹಿಂದಿನ ಆಪರ್ಚುನಿಟಿ ರೋವರ್ ನಿರ್ಮಿಸಿದ್ದ ದಾಖಲೆಯನ್ನು ಹಿಂದಿಕ್ಕಿದೆ. ಈ ಸಾಧನೆಗೆ ಅದರ ಸ್ವಯಂಚಾಲಿತ ಚಾಲನಾ ತಂತ್ರಜ್ಞಾನ ಪ್ರಮುಖ ಕಾರಣವಾಗಿದೆ.
ಆಪರ್ಚುನಿಟಿ ದಾಖಲೆಯನ್ನು ಮುರಿದ ಪರ್ಸಿವಿಯರೆನ್ಸ್
ನಾಸಾದ ಪರ್ಸಿವಿಯರೆನ್ಸ್ ರೋವರ್ 2021ರ ಫೆಬ್ರವರಿ 18ರಂದು ಮಂಗಳ ಗ್ರಹದ ಮೇಲೆ ಇಳಿದಿತ್ತು. ಅಂದಿನಿಂದ ಮಂಗಳನ ನೆಲದ ಮೇಲೆ ನಿರಂತರವಾಗಿ ಸಂಚರಿಸುತ್ತಿರುವ ಈ ಆರು ಚಕ್ರಗಳ ರೋವರ್, ಅಕ್ಟೋಬರ್ 11ರ ವೇಳೆಗೆ 28.10 ಮೈಲು ಅಥವಾ 45.22 ಕಿಲೋಮೀಟರ್ ದೂರ ಕ್ರಮಿಸಿತ್ತು.
ಇದಕ್ಕೂ ಮೊದಲು ನಾಸಾದ ಆಪರ್ಚುನಿಟಿ ರೋವರ್ 28.06 ಮೈಲು ಅಥವಾ 45.16 ಕಿಲೋಮೀಟರ್ ಸಂಚರಿಸಿ ದಾಖಲೆ ನಿರ್ಮಿಸಿತ್ತು. 2004ರಲ್ಲಿ ಮಂಗಳ ಗ್ರಹಕ್ಕೆ ತಲುಪಿದ್ದ ಆಪರ್ಚುನಿಟಿ ಸುಮಾರು 15 ವರ್ಷಗಳ ಕಾಲ ಕಾರ್ಯನಿರ್ವಹಿಸಿತ್ತು. ಆದರೆ ಪರ್ಸಿವಿಯರೆನ್ಸ್ ಕೇವಲ ಐದೂವರೆ ವರ್ಷಗಳಲ್ಲಿ ಈ ದಾಖಲೆಯನ್ನು ಮೀರಿಸಿರುವುದು ಬಾಹ್ಯಾಕಾಶ ಸಂಶೋಧನೆಯಲ್ಲಿ ಮಹತ್ವದ ಸಾಧನೆಯಾಗಿದೆ.
ನಾಸಾದ ಅಧಿಕೃತ ಮಾಹಿತಿಯ ಪ್ರಕಾರ, ಪರ್ಸಿವಿಯರೆನ್ಸ್ ತನ್ನ ಕಾರ್ಯಾಚರಣೆಯ 2,006ನೇ ಮಂಗಳ ದಿನದಂದು ಈ ಮೈಲಿಗಲ್ಲು ತಲುಪಿದೆ. ಅಂದು ರೋವರ್ ಸುಮಾರು 91.31 ಮೀಟರ್ ದೂರ ಸಂಚರಿಸುವ ಮೂಲಕ ಆಪರ್ಚುನಿಟಿಯ ದಾಖಲೆಯನ್ನು ದಾಟಿತು.
ಮಂಗಳನ ನೆಲದಲ್ಲಿ ಏನು ಹುಡುಕುತ್ತಿದೆ ಈ ರೋವರ್
ಪರ್ಸಿವಿಯರೆನ್ಸ್ ರೋವರ್ನ ಮುಖ್ಯ ಉದ್ದೇಶ ಕೇವಲ ಮಂಗಳ ಗ್ರಹದ ಮೇಲೆ ಸಂಚರಿಸುವುದಲ್ಲ. ಆ ಗ್ರಹದಲ್ಲಿ ಹಿಂದೆ ಸೂಕ್ಷ್ಮಜೀವಿಗಳಂತಹ ಜೀವಿಗಳು ಅಸ್ತಿತ್ವದಲ್ಲಿದ್ದವೆಯೇ ಎಂಬುದಕ್ಕೆ ಪುರಾವೆಗಳನ್ನು ಹುಡುಕುವುದು ಇದರ ಪ್ರಮುಖ ಕಾರ್ಯವಾಗಿದೆ.
ಈ ರೋವರ್ ಮಂಗಳನ ಉತ್ತರ ಗೋಳಾರ್ಧದಲ್ಲಿರುವ ಜೆಝೆರೊ ಕುಳಿಯಲ್ಲಿ (Jezero Crater) ಸಂಶೋಧನೆ ನಡೆಸುತ್ತಿದೆ. ಕೋಟ್ಯಂತರ ವರ್ಷಗಳ ಹಿಂದೆ ಈ ಪ್ರದೇಶದಲ್ಲಿ ನೀರು ತುಂಬಿದ ಸರೋವರವಿತ್ತು ಎಂದು ವಿಜ್ಞಾನಿಗಳು ಅಂದಾಜಿಸಿದ್ದಾರೆ. ನೀರು ಹರಿದಿದ್ದ ನದಿಪಾತ್ರಗಳು ಮತ್ತು ಪ್ರಾಚೀನ ಶಿಲೆಗಳನ್ನು ಪರಿಶೀಲಿಸುವ ಮೂಲಕ ಮಂಗಳ ಗ್ರಹದ ಹಿಂದಿನ ಪರಿಸರದ ಬಗ್ಗೆ ಮಾಹಿತಿ ಸಂಗ್ರಹಿಸಲಾಗುತ್ತಿದೆ.
ಪರ್ಸಿವಿಯರೆನ್ಸ್ ಶಿಲೆ ಮತ್ತು ಮಣ್ಣಿನ ಮಾದರಿಗಳನ್ನು ಸಂಗ್ರಹಿಸಿ ವಿಶೇಷ ಟ್ಯೂಬ್ಗಳಲ್ಲಿ ಸುರಕ್ಷಿತವಾಗಿ ಇಡುತ್ತಿದೆ. ಭವಿಷ್ಯದಲ್ಲಿ ಈ ಮಾದರಿಗಳನ್ನು ಭೂಮಿಗೆ ತರುವ ಯೋಜನೆಗಳ ಮೂಲಕ ವಿಜ್ಞಾನಿಗಳು ಅವುಗಳನ್ನು ಹೆಚ್ಚು ಸುಧಾರಿತ ಪ್ರಯೋಗಾಲಯಗಳಲ್ಲಿ ವಿಶ್ಲೇಷಿಸುವ ನಿರೀಕ್ಷೆಯಿದೆ.
ಸ್ವಯಂಚಾಲಿತ ಚಾಲನಾ ವ್ಯವಸ್ಥೆಯೇ ಯಶಸ್ಸಿನ ರಹಸ್ಯ
ಪರ್ಸಿವಿಯರೆನ್ಸ್ ರೋವರ್ನ ದಾಖಲೆಯ ಹಿಂದೆ ಆಟೋನಾವ್ (AutoNav) ಎಂಬ ಸ್ವಯಂಚಾಲಿತ ಸಂಚರಣೆ ತಂತ್ರಜ್ಞಾನದ ಮಹತ್ವದ ಪಾತ್ರವಿದೆ. ಈ ವ್ಯವಸ್ಥೆಯ ಮೂಲಕ ರೋವರ್ ತನ್ನ ಮುಂದಿರುವ ನೆಲವನ್ನು ಕ್ಯಾಮೆರಾಗಳಿಂದ ಪರಿಶೀಲಿಸಿ, ಕಲ್ಲುಗಳು, ಮರಳಿನ ಪ್ರದೇಶಗಳು ಮತ್ತು ಇತರ ಅಡೆತಡೆಗಳನ್ನು ಗುರುತಿಸುತ್ತದೆ. ನಂತರ ಸುರಕ್ಷಿತ ಮಾರ್ಗವನ್ನು ಲೆಕ್ಕಹಾಕಿ ಮುಂದುವರಿಯುತ್ತದೆ.
ನಾಸಾದ ಮಾಹಿತಿ ಪ್ರಕಾರ, ಪರ್ಸಿವಿಯರೆನ್ಸ್ ಕ್ರಮಿಸಿರುವ ಒಟ್ಟು ದೂರದ ಶೇಕಡಾ 90ಕ್ಕೂ ಹೆಚ್ಚು ಭಾಗವನ್ನು ಈ ಸ್ವಯಂಚಾಲಿತ ವ್ಯವಸ್ಥೆಯ ನೆರವಿನಿಂದ ಸಂಚರಿಸಿದೆ. ಭೂಮಿಯಿಂದ ಪ್ರತಿಯೊಂದು ಚಲನವಲನಕ್ಕೂ ಸೂಚನೆ ಬರುವವರೆಗೆ ಕಾಯಬೇಕಾದ ಅಗತ್ಯವನ್ನು ಇದು ಕಡಿಮೆ ಮಾಡುತ್ತದೆ.
ರೋವರ್ ತನ್ನ ಕ್ಯಾಮೆರಾಗಳಿಂದ ಪಡೆದ ಚಿತ್ರಗಳನ್ನು ಬಳಸಿ ಮೂರು ಆಯಾಮದ ನಕ್ಷೆಯನ್ನು ಸಿದ್ಧಪಡಿಸುತ್ತದೆ. ಅದರಲ್ಲಿ ಅಪಾಯಕಾರಿ ಪ್ರದೇಶಗಳನ್ನು ಗುರುತಿಸಿ, ಸುರಕ್ಷಿತ ದಾರಿಯನ್ನು ಆಯ್ಕೆ ಮಾಡುತ್ತದೆ. ಒಂದು ಮಂಗಳ ದಿನದಲ್ಲಿ ಗರಿಷ್ಠ ಸುಮಾರು 412 ಮೀಟರ್ವರೆಗೆ ಸಂಚರಿಸುವ ಸಾಮರ್ಥ್ಯವನ್ನೂ ಇದು ಪ್ರದರ್ಶಿಸಿದೆ.
2028ರವರೆಗೂ ಮುಂದುವರಿಯಲಿದೆ ಸಂಶೋಧನೆ
ಪರ್ಸಿವಿಯರೆನ್ಸ್ನ ಮೂಲ ಕಾರ್ಯಾಚರಣಾ ಯೋಜನೆಯಲ್ಲಿ ಸುಮಾರು 20 ಕಿಲೋಮೀಟರ್ ದೂರ ಸಂಚರಿಸುವ ಗುರಿ ಇತ್ತು. ಆದರೆ ರೋವರ್ ನಿರೀಕ್ಷೆಗಿಂತ ಹೆಚ್ಚಿನ ದೂರ ಕ್ರಮಿಸಿದ್ದು, ಅದರ ಚಲನಾ ವ್ಯವಸ್ಥೆಗಳು ಉತ್ತಮ ಸ್ಥಿತಿಯಲ್ಲಿರುವುದರಿಂದ ಸಂಶೋಧನೆ ಮುಂದುವರಿಸಲು ನಾಸಾ ನಿರ್ಧರಿಸಿದೆ.
ಪ್ರಸ್ತುತ ರೋವರ್ ಜೆಝೆರೊ ಕುಳಿಯ ಪಶ್ಚಿಮ ಅಂಚಿನ ಸಮೀಪವಿರುವ ಲಾಕ್ ಡಿ ಚಾರ್ಮ್ಸ್ (Lac de Charmes) ಎಂಬ ಪ್ರದೇಶದ ಮೂಲಕ ಇಡುಬಿ (Idubi) ಕಡೆಗೆ ಸಾಗುತ್ತಿದೆ. ಈ ಪ್ರದೇಶದ ಪ್ರಾಚೀನ ಶಿಲೆಗಳು ಮಂಗಳ ಗ್ರಹದ ಭೂವೈಜ್ಞಾನಿಕ ಇತಿಹಾಸವನ್ನು ಅರ್ಥಮಾಡಿಕೊಳ್ಳಲು ನೆರವಾಗಬಹುದು. ಅಲ್ಲದೆ, ಹಿಂದೆ ಬಿಸಿನೀರಿನ ವ್ಯವಸ್ಥೆಗಳು ಇದ್ದಿರಬಹುದಾದ ಪ್ರದೇಶಗಳ ಗುರುತುಗಳನ್ನು ಹುಡುಕಲಾಗುತ್ತಿದೆ.
ನಾಸಾ ಈ ರೋವರ್ನ ಕಾರ್ಯಾಚರಣೆಯನ್ನು ಸುಮಾರು 2028ರ ಅಂತ್ಯದವರೆಗೆ ವಿಸ್ತರಿಸಿದೆ. ಅದರ ತಾಂತ್ರಿಕ ವ್ಯವಸ್ಥೆಗಳು ಉತ್ತಮ ಸ್ಥಿತಿಯಲ್ಲಿದ್ದು, ಮುಂದಿನ ವರ್ಷಗಳಲ್ಲಿಯೂ ಸಂಶೋಧನೆ ಮುಂದುವರಿಸುವ ನಿರೀಕ್ಷೆಯಿದೆ.
ಪರ್ಸಿವಿಯರೆನ್ಸ್ ನಿರ್ಮಿಸಿರುವ ಈ ದಾಖಲೆ ಬಾಹ್ಯಾಕಾಶ ರೋಬೋಟಿಕ್ಸ್ ಮತ್ತು ಸ್ವಯಂಚಾಲಿತ ಸಂಚರಣೆ ತಂತ್ರಜ್ಞಾನದ ಪ್ರಗತಿಯನ್ನು ತೋರಿಸುತ್ತದೆ. ಮಂಗಳ ಗ್ರಹದ ಮೇಲಿನ ಪ್ರತಿಯೊಂದು ಹೊಸ ಪ್ರಯಾಣವೂ ಆ ಗ್ರಹದ ಭೂತಕಾಲವನ್ನು ಅರ್ಥಮಾಡಿಕೊಳ್ಳಲು ಮತ್ತು ಭವಿಷ್ಯದ ಮಾನವ ಬಾಹ್ಯಾಕಾಶ ಯಾತ್ರೆಗಳಿಗೆ ಸಿದ್ಧತೆ ನಡೆಸಲು ನೆರವಾಗುತ್ತಿದೆ.